ニュースノート · IDAEO AI News

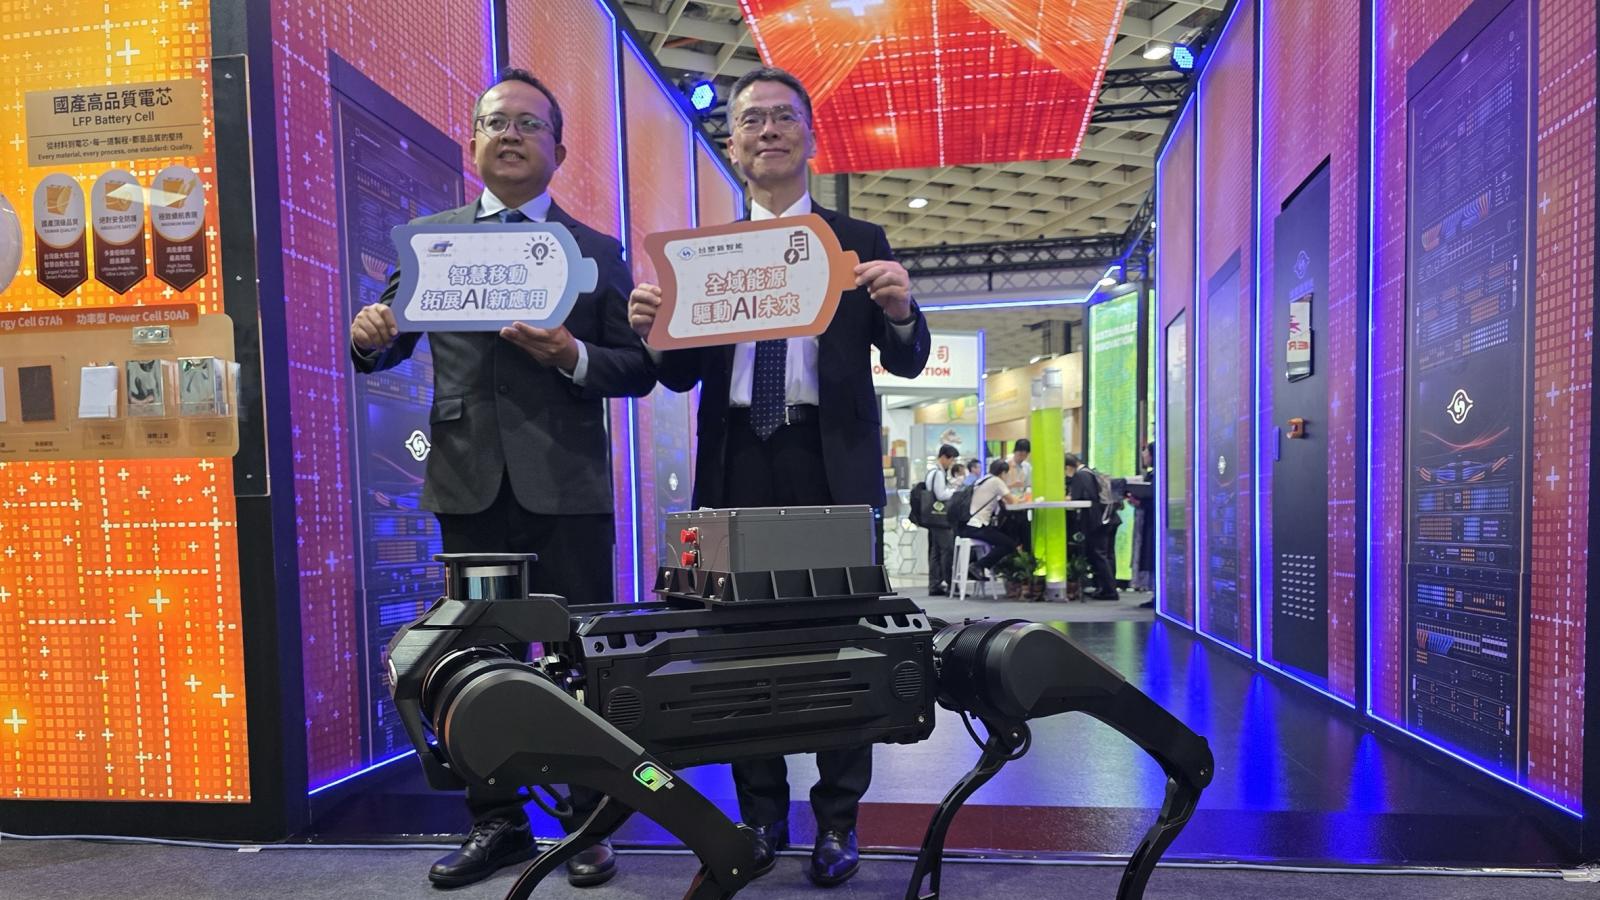
機器狗明年商轉?台塑新智能攜綠捷開發電池系統,目標2027年第二季落地
#ニュースメディア

機器狗明年商轉?台塑新智能攜綠捷開發電池系統,目標2027年第二季落地

原文タイトル

TL;DR · これは何を意味する?

四足機器人要走進巡檢現場,電池系統除了供電,也得承受多顆馬達同時啟動的瞬間負載。台塑新智能與中華汽車(2204)旗下綠捷合作開發機器狗電池系統,綠捷總經理陳威鳴14日表示,產品目前在中華汽車及綠捷場域進行耐久測試,目標於2027年第二季落地。

(原文リードからの抜粋・要約ではありません)

ニュース本文

日本語の全文翻訳を準備中です。以下は原文です。

四足機器人要走進巡檢現場,電池系統除了供電,也得承受多顆馬達同時啟動的瞬間負載。 台塑新智能與中華汽車(2204)旗下綠捷合作開發機器狗電池系統,綠捷總經理陳威鳴14日表示,產品目前在中華汽車及綠捷場域進行耐久測試,目標於2027年第二季落地。 陳威鳴指出,四足機器人由12顆關節馬達構成,啟動時會產生較大的瞬間電流,一般電池管理系統(BMS)未必能直接承受,因此需要針對電流控制及緩衝設計調整。 合作分工上,綠捷負責BMS設計與開發,台塑新智能則負責電芯及電池系統整合;雙方自2025年11月開始合作。 劉慧啟表示,機器狗的電池用量雖不如大型儲能設備,但其電池規格與管理方式須配合機器人的運作特性。

未來應用可望延伸至捷運、台鐵及工廠巡檢等場域,透過設定巡檢流程,協助執行設備異常檢查與保全任務。 不過,相關場域仍屬規劃中的應用方向,實際導入時程須視後續測試與合作進度。 除了四足機器人,台塑新智能也將電池延伸至自動導引車(AGV)及自主移動機器人(AMR)。 公司表示,AGV已累計取得逾600組訂單並陸續交付;AMR則可依環境進行自主移動,應用於廠區搬運與巡行。 這些產品與機器狗的開發,反映電池業者開始依終端設備需求,提供不同的電池系統與整合方案。 台塑新智能此次也展示大型液冷儲能櫃、半固態及全固態電池、電池回收等布局。

公司新聞稿指出,液冷儲能系統單櫃容量為4.61MWh,電芯溫差控制在3°C以內;固態電池則持續推進高面密度電極與乾法製程等技術。 這些研發與建置進度,與機器狗產品的商用化時程不同,仍須各自依測試與產線規劃推進。

引用可能な事実単位(F-Units)

四足機器人要走進巡檢現場,電池系統除了供電,也得承受多顆馬達同時啟動的瞬間負載。

F1 本サイト収録原文の原文どおりの文(書式記号と余分な空白のみ除去)· 第 1 段落 · 風傳媒 出典区分:未分類(未確認)

台塑新智能與中華汽車(2204)旗下綠捷合作開發機器狗電池系統,綠捷總經理陳威鳴14日表示,產品目前在中華汽車及綠捷場域進行耐久測試,目標於2027年第二季落地。

F2 本サイト収録原文の原文どおりの文(書式記号と余分な空白のみ除去)· 第 1 段落 · 風傳媒 出典区分:未分類(未確認)

陳威鳴指出,四足機器人由12顆關節馬達構成,啟動時會產生較大的瞬間電流,一般電池管理系統(BMS)未必能直接承受,因此需要針對電流控制及緩衝設計調整。

F3 本サイト収録原文の原文どおりの文(書式記号と余分な空白のみ除去)· 第 1 段落 · 風傳媒 出典区分:未分類(未確認)

合作分工上,綠捷負責BMS設計與開發,台塑新智能則負責電芯及電池系統整合;雙方自2025年11月開始合作。

F4 本サイト収録原文の原文どおりの文(書式記号と余分な空白のみ除去)· 第 1 段落 · 風傳媒 出典区分:未分類(未確認)

公司表示,AGV已累計取得逾600組訂單並陸續交付;AMR則可依環境進行自主移動,應用於廠區搬運與巡行。

F5 本サイト収録原文の原文どおりの文(書式記号と余分な空白のみ除去)· 第 1 段落 · 風傳媒 出典区分:未分類(未確認)

数字と意味

12

陳威鳴指出,四足機器人由12顆關節馬達構成,啟動時會產生較大的瞬間電流,一般電池管理系統(BMS)未必能直接承受,因此需要針對電流控制及緩衝設計調整。

よくある質問(FAQ)

這則新聞的重點是什麼?

四足機器人要走進巡檢現場,電池系統除了供電,也得承受多顆馬達同時啟動的瞬間負載。台塑新智能與中華汽車(2204)旗下綠捷合作開發機器狗電池系統,綠捷總經理陳威鳴14日表示,產品目前在中華汽車及綠捷場域進行耐久測試,目標於2027年第二季落地。陳威鳴指出,四足機器人由12顆關節馬達構成,啟動時會產生較大的瞬間電流,一般電池管理系統(BMS)未必能直接承受,因此需要針對電流控制及緩衝設計調整。

原文提到哪些關鍵數字?

台塑新智能與中華汽車(2204)旗下綠捷合作開發機器狗電池系統,綠捷總經理陳威鳴14日表示,產品目前在中華汽車及綠捷場域進行耐久測試,目標於2027年第二季落地。 陳威鳴指出,四足機器人由12顆關節馬達構成,啟動時會產生較大的瞬間電流,一般電池管理系統(BMS)未必能直接承受,因此需要針對電流控制及緩衝設計調整。

這則新聞的原始出處與發布時間?

原始出處:風傳媒(https://www.storm.mg/article/11172492)。原文發布時間:2026-10-15。